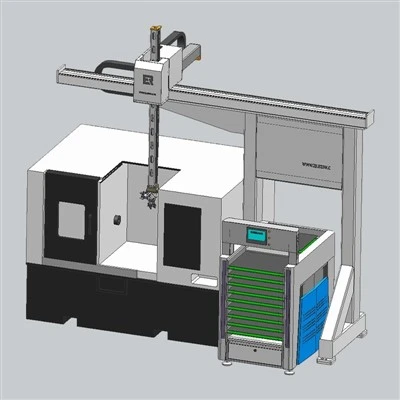


Los sistemas de engranajes son componentes integrales de los robots pórtico e influyen significativamente en su rendimiento, precisión y eficiencia. Como proveedor líder de robots pórtico, entendemos la importancia de estos sistemas de engranajes y su impacto en la funcionalidad general de nuestros productos. En este blog, exploraremos los diversos sistemas de engranajes utilizados en los robots pórtico, sus características y sus aplicaciones.
1. Sistemas de engranajes rectos
Los engranajes rectos son uno de los tipos más comunes de engranajes utilizados en robots de pórtico. Tienen dientes rectos que son paralelos al eje de rotación. Los sistemas de engranajes rectos son conocidos por su simplicidad, alta eficiencia y facilidad de fabricación.
La simplicidad de los engranajes rectos permite una instalación y mantenimiento sencillos. Son relativamente fáciles de producir, lo que los hace rentables. En términos de eficiencia, los engranajes rectos pueden lograr altas relaciones de transmisión con una mínima pérdida de potencia. Por ejemplo, en unRobot pórtico de un solo eje, se pueden utilizar engranajes rectos para impulsar el movimiento lineal de un solo eje. La rotación de alta velocidad del motor se puede transmitir suavemente al mecanismo de movimiento lineal a través del sistema de engranaje recto, asegurando un posicionamiento preciso a lo largo del eje.
Sin embargo, los engranajes rectos tienen algunas limitaciones. Suelen generar más ruido durante el funcionamiento en comparación con otros tipos de engranajes. Esto se debe a que el engranaje de los dientes se produce de forma repentina, provocando vibraciones. Además, no son adecuados para aplicaciones que requieren una transmisión de par elevado a altas velocidades, ya que las fuerzas concentradas en los dientes pueden provocar un desgaste prematuro.
2. Sistemas de engranajes helicoidales
Los engranajes helicoidales son otra opción popular para los robots de pórtico. A diferencia de los engranajes rectos, los engranajes helicoidales tienen dientes cortados en ángulo con respecto al eje de rotación. Este diseño de dientes en ángulo ofrece varias ventajas sobre los engranajes rectos.
Uno de los principales beneficios de los engranajes helicoidales es su funcionamiento suave y silencioso. El engranaje gradual de los dientes reduce la vibración y el ruido, lo que los hace ideales para aplicaciones donde la reducción del ruido es crucial. en unManipulador de pórtico de precisión, el uso de engranajes helicoidales puede garantizar un movimiento preciso y silencioso, lo cual es esencial para manipular objetos delicados.
Los engranajes helicoidales también pueden transmitir cargas mayores en comparación con los engranajes rectos del mismo tamaño. Los dientes en ángulo distribuyen la carga de manera más uniforme a lo largo de la cara del engranaje, lo que reduce las concentraciones de tensión y aumenta la durabilidad del engranaje. Esto hace que los sistemas de engranajes helicoidales sean muy adecuados para robots de pórtico de servicio pesado que necesitan manejar grandes cargas útiles.
Sin embargo, los engranajes helicoidales son más complejos de fabricar que los engranajes rectos, lo que puede generar costes más elevados. Además, los dientes en ángulo crean una fuerza de empuje axial durante el funcionamiento, que requiere disposiciones de soporte y cojinete adicionales para contrarrestarla.
3. Sistemas de engranajes cónicos
Los engranajes cónicos se utilizan cuando es necesario cambiar la dirección del eje de rotación. Tienen dientes de forma cónica y se utilizan comúnmente para transferir potencia entre ejes que se cruzan en diferentes ángulos, generalmente 90 grados.
En los robots de pórtico, los engranajes cónicos se pueden utilizar en aplicaciones en las que el robot necesita realizar movimientos en múltiples planos. Por ejemplo, en unRobot pórtico de 2 ejes, se pueden emplear engranajes cónicos para transferir potencia desde el motor a los dos ejes perpendiculares, permitiendo el movimiento coordinado en las direcciones X e Y.
Existen diferentes tipos de engranajes cónicos, como engranajes cónicos rectos, engranajes cónicos en espiral y engranajes cónicos cero. Los engranajes cónicos rectos son los más simples y rentables, pero producen más ruido y vibración en comparación con los engranajes cónicos en espiral. Los engranajes cónicos en espiral, por otro lado, tienen dientes curvos que proporcionan un funcionamiento más suave y silencioso, similar a los engranajes helicoidales. También pueden transmitir cargas mayores y son más eficientes, pero su fabricación es más cara.
4. Sistemas de engranajes helicoidales
Los sistemas de engranajes helicoidales constan de un tornillo sin fin (un engranaje similar a un tornillo) y una rueda helicoidal. Se utilizan para lograr altas relaciones de reducción de engranajes en un espacio compacto. Los engranajes helicoidales pueden proporcionar una gran cantidad de multiplicación de torque, lo cual es útil para robots de pórtico que necesitan levantar o mover objetos pesados con motores de potencia relativamente baja.
en unRobot de manipulación de marcos multicapa, se puede utilizar un sistema de engranaje helicoidal para accionar el mecanismo de elevación. El alto par de salida del sistema de engranaje helicoidal permite al robot levantar estructuras pesadas con facilidad.
Una de las características únicas de los sistemas de engranajes helicoidales es su propiedad de autobloqueo. En algunos casos, cuando el ángulo de avance del tornillo sin fin es lo suficientemente pequeño, el sistema de engranaje helicoidal puede evitar que la carga impulse hacia atrás el motor. Esta es una valiosa característica de seguridad en los robots de pórtico, especialmente cuando se mantiene una carga en una posición fija.
Sin embargo, los sistemas de engranajes helicoidales tienen una eficiencia relativamente baja en comparación con otros tipos de engranajes. El deslizamiento entre el tornillo sin fin y la rueda helicoidal genera una cantidad importante de calor, lo que puede provocar pérdidas de energía. Además, el desgaste del tornillo sin fin y de la rueda helicoidal puede ser relativamente alto, lo que requiere mantenimiento y lubricación regulares.


5. Sistemas de engranajes planetarios
Los sistemas de engranajes planetarios son sistemas de engranajes compactos y altamente eficientes que se utilizan cada vez más en robots de pórtico. Consisten en un engranaje solar central, múltiples engranajes planetarios y un engranaje de anillo exterior.
La principal ventaja de los sistemas de engranajes planetarios es su alta densidad de potencia. Pueden manejar grandes cantidades de torque manteniendo un tamaño relativamente pequeño. en unBrazo robótico de pórtico, se puede utilizar un sistema de engranajes planetarios para accionar las articulaciones del brazo, proporcionando el par necesario para movimientos precisos y potentes.
Los sistemas de engranajes planetarios también ofrecen altas relaciones de reducción de engranajes en una sola etapa, lo que elimina la necesidad de múltiples juegos de engranajes. Esto simplifica el diseño del robot pórtico y reduce el peso y la complejidad generales. Además, proporcionan un funcionamiento suave y estable debido a los múltiples engranajes planetarios que comparten la carga.
Sin embargo, los sistemas de engranajes planetarios son más complejos y costosos de fabricar en comparación con otros sistemas de engranajes. La alineación precisa de los engranajes y la necesidad de materiales y procesos de fabricación de alta calidad contribuyen al mayor costo.
En conclusión, la elección del sistema de engranajes para un robot pórtico depende de varios factores como la capacidad de carga requerida, la velocidad, la precisión, el nivel de ruido y el costo. Como proveedor de robots de pórtico, tenemos un conocimiento profundo de estos sistemas de engranajes y podemos ayudar a nuestros clientes a seleccionar el sistema de engranajes más adecuado para sus aplicaciones específicas. Ya sea que necesite un sistema de engranaje recto simple y rentable para un robot de pórtico liviano o un sistema de engranaje planetario de alto rendimiento para una aplicación precisa y de servicio pesado, tenemos la experiencia para satisfacer sus necesidades.
Si está interesado en nuestros robots de pórtico o tiene alguna pregunta sobre los sistemas de engranajes utilizados en ellos, lo invitamos a ponerse en contacto con nosotros para iniciar una discusión sobre adquisiciones. Nuestro equipo de expertos está listo para brindarle información detallada sobre productos y soluciones adaptadas a sus necesidades.
Referencias
- Maitra, Alaska (2019). Fundamentos del diseño de máquinas. PHI Aprendizaje Pvt. Limitado. Limitado.
- Kahraman, A. (2017). Accionamientos mecánicos. Prensa de la Universidad de Cambridge.