

¡Hola! Como proveedor de robots de manipulación de estructuras multicapa, a menudo me preguntan sobre la capacidad de altura de apilamiento de estas ingeniosas máquinas. Entonces, pensé en profundizar en este tema y compartir algunas ideas con todos ustedes.
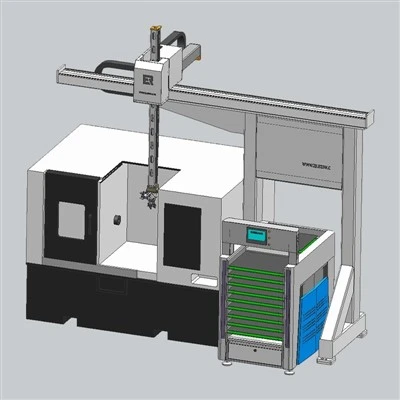
En primer lugar, comprendamos qué es un robot de manipulación de marcos multicapa. Es un equipo especializado diseñado para manejar marcos en una configuración de múltiples capas. Estos robots son muy útiles en industrias donde apilar marcos de manera eficiente es crucial, como la fabricación, el almacenamiento y la logística. Puedes conocer más al respecto aquí:Robot de manipulación de marcos multicapa.
Factores que afectan la capacidad de altura de apilamiento
La capacidad de altura de apilamiento de un robot de manipulación de marcos multicapa no es un número único que se ajuste a todos. Depende de varios factores.
1. Diseño y estructura del robot
El diseño del robot juega un papel muy importante. Los robots con una estructura más robusta y estable generalmente pueden manejar mayores alturas de apilado. Por ejemplo, unBrazo robótico de pórticoEstá construido sobre un sistema de pórtico, lo que proporciona una excelente estabilidad. Esta estabilidad le permite levantar y apilar marcos a alturas relativamente altas sin volcarse. Los materiales utilizados en la construcción del robot también son importantes. Las aleaciones de alta resistencia y los compuestos avanzados pueden mejorar la capacidad del robot para soportar cargas más pesadas a mayores alturas.
2. Capacidad de carga
La capacidad de carga del robot está directamente relacionada con su capacidad de altura de apilamiento. Si un robot sólo puede soportar una pequeña cantidad de peso, no podrá apilar estructuras muy altas. El peso de los propios marcos, junto con cualquier elemento o accesorio adicional, debe estar dentro de los límites de carga del robot. Por ejemplo, si se trata de estructuras de acero de alta resistencia, el robot deberá tener una gran capacidad de carga para apilarlas a una altura decente. AManipulador de pórtico de precisiónes conocido por su manejo de alta precisión y puede manejar diferentes capacidades de carga según su modelo.
3. Condiciones ambientales
El entorno en el que opera el robot puede afectar su capacidad de altura de apilamiento. En una fábrica con muchas vibraciones o suelos irregulares, es posible que el robot no pueda apilar marcos tan alto como lo haría en un entorno estable y libre de vibraciones. La temperatura y la humedad también pueden influir. Las temperaturas extremas pueden afectar las propiedades mecánicas de los componentes del robot, reduciendo potencialmente su rendimiento y su capacidad de altura de apilamiento.
4. Sistema de control
Un sistema de control sofisticado es esencial para lograr la máxima altura de apilamiento. El sistema de control necesita posicionar con precisión el robot y los marcos durante el proceso de apilado. Debería poder ajustarse a cualquier variación menor en las dimensiones del marco y la superficie de apilamiento. Un sistema de control bien calibrado puede ayudar al robot a apilar los marcos de forma más precisa y segura, permitiendo mayores alturas de apilamiento. Algunos sistemas de control avanzados pueden incluso predecir y compensar la posible inestabilidad durante el proceso de apilamiento.
Rangos típicos de altura de apilamiento
En general, la capacidad de altura de apilamiento de un robot de manipulación de estructuras multicapa puede variar ampliamente. En el caso de robots más pequeños y menos potentes, la altura de apilado podría limitarse a unos pocos metros. Estos robots se utilizan a menudo en aplicaciones donde el espacio es limitado o donde los marcos son relativamente livianos.
Por otro lado, robots más grandes y avanzados pueden apilar estructuras de hasta 10 metros o más. Estos robots de alta capacidad se utilizan comúnmente en almacenes y plantas de fabricación a gran escala donde el uso eficiente del espacio vertical es una prioridad absoluta.
Comparando con otros tipos de robots
Echemos un vistazo rápido a cómo el robot de manipulación de estructuras multicapa se compara (¡juego de palabras!) con otros tipos de robots en términos de capacidad de altura de apilamiento.
Robot pórtico de un solo eje
ARobot pórtico de un solo ejeestá diseñado para moverse a lo largo de un solo eje. Si bien puede ser muy preciso en su movimiento, su capacidad de altura de apilamiento suele ser más limitada en comparación con un robot de manipulación de estructuras multicapa. Los robots pórtico de un solo eje se utilizan a menudo para tareas más sencillas, como recoger y colocar objetos a una altura relativamente baja.
Robot pórtico de 2 ejes
ARobot pórtico de 2 ejesTiene más flexibilidad ya que puede moverse a lo largo de dos ejes. Esto le da un poco más de alcance en términos de dónde puede apilar marcos. Sin embargo, cuando se trata de altura de apilamiento, un robot de manipulación de marcos multicapa bien diseñado aún puede superarlo, especialmente cuando se trata de requisitos de apilado multicapa.
Maximizar la capacidad de altura de apilamiento
Si desea aprovechar al máximo la capacidad de altura de apilamiento de su robot de manipulación de marcos multicapa, aquí tiene algunos consejos:
1. Mantenimiento regular
Mantenga el robot en buen estado. Esto incluye lubricar las piezas móviles, comprobar si hay signos de desgaste y calibrar el sistema de control con regularidad. Un robot bien mantenido funcionará mejor y podrá apilar marcos a mayores alturas de forma segura.
2. Optimizar el diseño del marco
Trabajar en la optimización del diseño de los propios marcos. Los marcos con una base más estable y una forma uniforme son más fáciles de apilar y pueden permitir mayores alturas de apilamiento. También puede considerar agregar características a los marcos que los hagan más compatibles con el mecanismo de manejo del robot.
3. Operadores de trenes
Asegúrese de que sus operadores estén bien capacitados. Deben saber cómo utilizar el robot de forma segura y eficiente, especialmente cuando se trata de apilar estructuras a gran altura. Una formación adecuada puede ayudar a prevenir accidentes y garantizar que el robot se utilice en todo su potencial.
Conclusión
¡Ahí lo tienes! La capacidad de altura de apilamiento de un robot de manipulación de estructuras multicapa está influenciada por una variedad de factores, incluido su diseño, capacidad de carga, condiciones ambientales y sistema de control. Si comprende estos factores y toma medidas para optimizarlos, podrá aprovechar al máximo las capacidades de su robot.


Si está buscando un robot de manipulación de marcos multicapa o desea obtener más información sobre cómo maximizar su capacidad de altura de apilamiento, no dude en comunicarse con nosotros. Estamos aquí para ayudarle a encontrar la solución perfecta para sus necesidades. Iniciemos una conversación sobre cómo nuestros robots pueden revolucionar sus operaciones.
Referencias
- Conocimientos generales sobre robots industriales y sus aplicaciones.
- Especificaciones técnicas de los robots mencionados en el artículo.